工業相機圖像時間戳:為什么需要一顆獨立的32.768kHz晶振?
工業相機給每幀圖像打時間戳,這個動作的可靠性完全依賴硬件RTC。而RTC的時間基準,就是那顆獨立的32.768kHz晶振。這不是"要不要獨立晶振"的問題,而是"時間基準放在哪"的取舍——是讓主控MCU分頻承擔,還是交給專用RTC晶振獨立運行?
一、工業相機為什么要給每幀圖像打時間戳?
機器視覺系統中,工業相機采集的圖像需要與產線其他設備(PLC、傳感器、激光雷達、編碼器)做數據對齊。時間戳是跨設備數據融合的"粘合劑"。時間戳不準,融合就不可信。
具體來說,時間戳在工業相機中承擔三項任務:
- 事件時間戳記錄——精確標記每幀圖像的采集時刻,是故障追溯和質量審計的數據錨點。
- 定時任務調度——按設定時間觸發拍攝或檢測邏輯,多相機協同采集時保證各相機在同一時刻曝光。
- 多源數據融合——工業相機與激光雷達、IMU、編碼器等其他傳感器數據融合時,時間戳偏差會導致融合失效,直接影響3D重建精度和檢測一致性。
二、為什么偏偏是32.768kHz?
32.768kHz是RTC領域的行業標準頻率。原因很簡單:32768等于2的15次方。RTC芯片內部經過15級二分頻,可以精準得到1Hz秒脈沖。這個頻率既滿足低功耗要求(適合紐扣電池供電),又便于數字電路分頻處理。
頻率公差決定計時誤差——晶振標稱±20ppm,意味著一臺工業相機每天可能累積±1.7秒的計時偏差。對于需要精確到毫秒級時間戳的3D重建場景,這個偏差量級不可接受。
三、無源晶振還是有源晶振?
同樣輸出32.768kHz,TF和CK的選型邏輯不同。
一句話判斷:常規面陣相機、成本優先→無源晶振;3D相機、多相機系統、戶外寬溫環境→有源晶振。32.768kHz晶振選型的核心是匹配場景的精度和可靠性要求。
四、RTC計時偏差,代價落在哪?
工程師最怕的是:平時不顯,復盤才暴露。
- 問題一:多相機3D重建失敗。多相機系統中,各相機時間戳偏差過大,會導致3D點云重建時同一物體的圖像無法對應,點云錯位、融合失敗。
- 問題二:產線追溯斷鏈。缺陷圖像的時間戳與產線PLC日志時間對不上,審計時無法確定缺陷發生的真實時刻,質量問題追溯失效。
- 問題三:合規審計風險。醫療、軍工、汽車等行業對圖像數據時間戳有明確審計要求,RTC計時不達標直接導致合規風險。
這些問題在項目驗收階段往往不暴露,但設備上線運行后——尤其是在多設備協同場景中——才會暴露。RTC計時精度的代價不是晶振本身的價格,而是整個系統在關鍵時刻的失信。
五、SCTF 32.768kHz晶振如何覆蓋工業相機RTC全場景?
SCTF星通時頻拆解RTC需求為兩條產品線:
頻率公差:±20ppm
負載電容:6/7/9/12.5pF
工作溫度:-40~+85℃
適用場景:面陣相機、成本優先的RTC方案
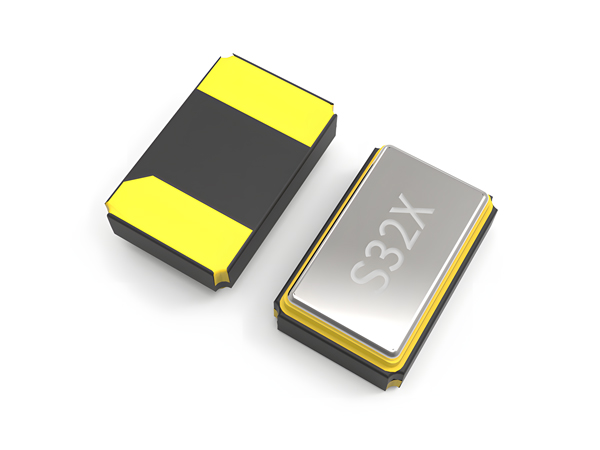
封裝規格:SMD1612/SMD2016/SMD2520/SMD3225/SMD5032/SMD7050
頻率公差:±20ppm
工作電壓:1.8V / 2.5V / 3.3V / 5.0V可選
工作溫度:-40~+85℃
適用場景:3D相機、智能相機、高可靠性RTC方案
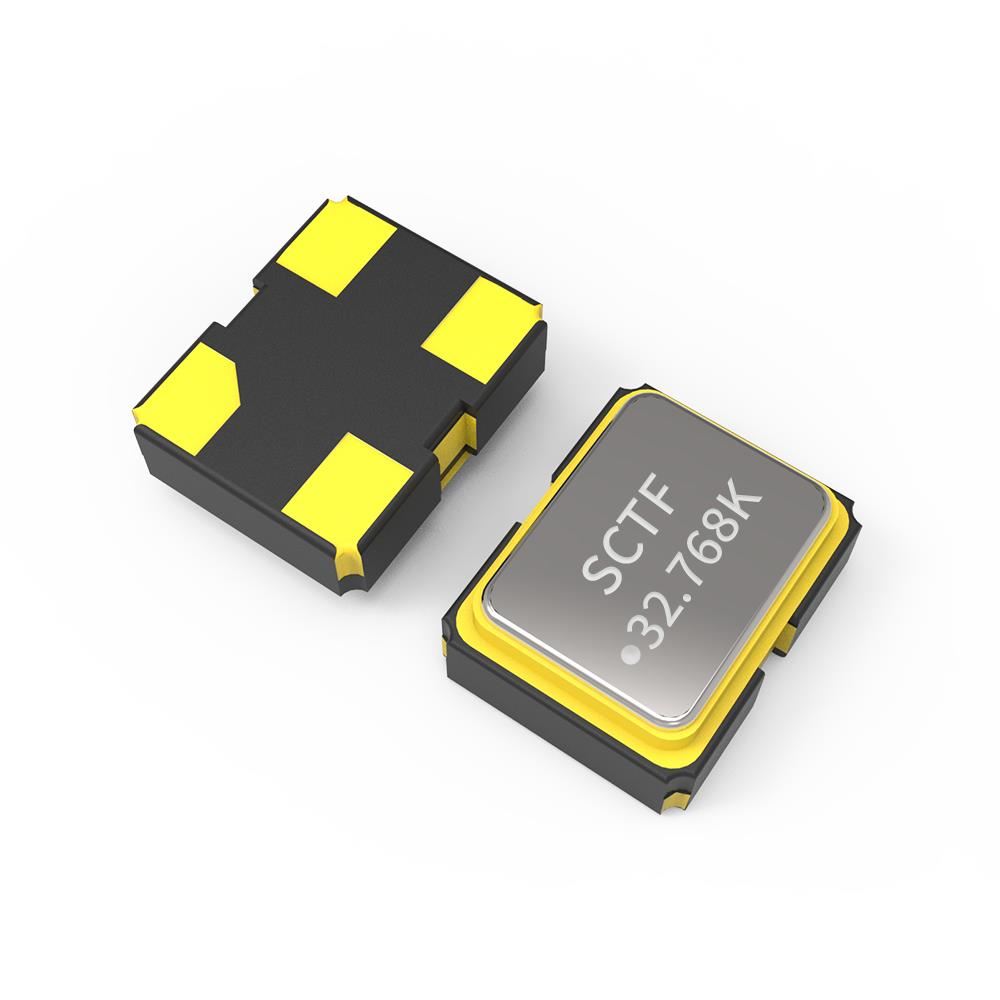
兩條產品線的核心差異:TF系列是無源方案,需要配負載電容,成本更低,適合面陣相機常規場景;CK系列是有源方案,±20ppm頻率公差,適合3D相機與多相機系統的高可靠性RTC場景。
在工業相機市場,SCTF星通時頻把"時間基準"作為可交付能力——TF與CK兩條32.768kHz RTC產品線覆蓋面陣相機的成本敏感需求與3D/多相機系統的高可靠需求,精度檔位、封裝尺寸、負載電容均按實際板卡空間留有余量。如果你的工業相機正在為時間戳精度或RTC可靠性困擾,聯系SCTF星通時頻,把RTC方案對一遍即可。