機器人主控與通信時鐘:為什么MHz時鐘振蕩器是基礎盤?
一臺機器人從6顆到145顆晶振,主控與通信用的那顆基礎時鐘多數是MHz時鐘振蕩器——簡單可靠、供應穩定。本文解析MHz時鐘振蕩器在機器人主控與通信場景中的定位、選型要點與常見誤區。
一、MHz時鐘振蕩器是什么?
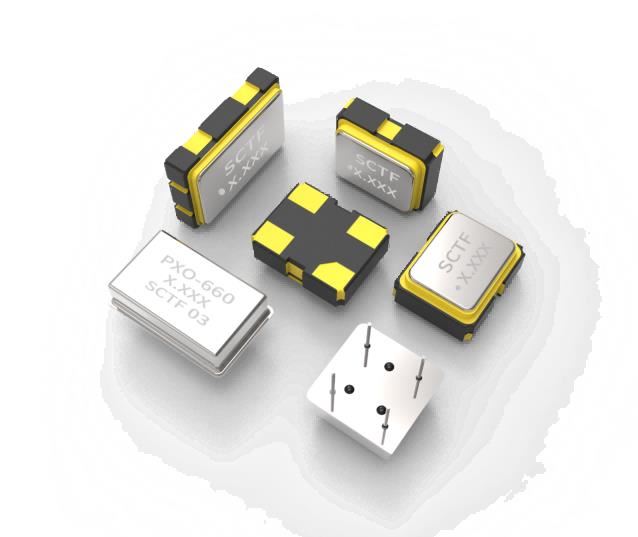
MHz時鐘振蕩器(通常簡稱SPXO)是自帶起振電路的有源晶振,通電即可輸出穩定時鐘信號。它與無源晶體(MHz石英晶體諧振器)的核心區別在于:內部集成了完整的振蕩電路,無需外部匹配電容,上電即用,設計更簡潔、可靠性更高。
二、主控時鐘不穩定會怎樣?
主控時鐘出問題時,常見三種癥狀:
- 時序紊亂:控制周期忽長忽短,電機響應不一致。
- 通信丟包:Wi-Fi/5G模塊時鐘偏差導致誤碼率上升。
- SLAM建圖偏差:傳感器采樣時鐘抖動,導致點云精度下降。
這類問題在溫升明顯的長工況下更常見。SPXO 以 ±20ppm 公差與 -40~+85℃ 全溫區能力,把溫漂壓在可接受范圍。
三、MHz時鐘振蕩器關鍵參數
| 參數 | 規格 |
|---|---|
| 頻率范圍 | 1~160 MHz |
| 封裝 | SMD2016/SMD2520/SMD3225/SMD5032/SMD7050 |
| 頻率公差 | ±20ppm |
| 頻率穩定性 | ±50ppm |
| 工作溫度 | -40℃ ~ +85℃ |
| 供電電壓 | 1.8V, 2.5V, 3.3V |
| 輸出 | CMOS |
四、MHz時鐘振蕩器 vs TCXO:怎么選?
| 對比維度 | MHz時鐘振蕩器(SPXO) | TCXO溫補晶振 |
|---|---|---|
| 全溫區穩定度 | ±50ppm | ±0.5ppm ~ ±2.5ppm |
| 成本 | 低 | 高(約2~3倍) |
| 適用場景 | 主控MCU、通信模塊 | 力控、平衡、寬溫場景 |
選型判斷:主控與通信場景選MHz時鐘振蕩器;力控、平衡等溫漂敏感場景選TCXO。
五、三個常見誤區
誤區一:頻率越高越好
應以規格書推薦值為準,過高頻率可能導致PLL無法穩定鎖定。
誤區二:只看標稱精度,不看全溫區漂移
標稱精度(±10ppm@25℃)只反映室溫表現。電控柜高溫下漂移過大會影響主控精度。
誤區三:忽略PCB布局
電源去耦不足、輸出走線過長會導致時鐘信號畸變,影響系統可靠性。
六、選MHz時鐘振蕩器做三件事
- 樣品實測:在-40℃、+25℃、+85℃三個溫度點測試頻率偏差。
- 核對負載:確認輸出負載電容與PCB走線匹配,避免信號反射。
- 鎖定交期:主控時鐘屬長周期物料,提前排產。
七、市場底座:MHz時鐘振蕩器的基礎份額
中國工業機器人年產量 77.3 萬套,單臺晶振用量 6~145 顆,年需求約 9,200 萬顆。國產化率約 54%,協作機器人超 90%。MHz時鐘振蕩器是多數機器人主控與通信場景的優先選擇。
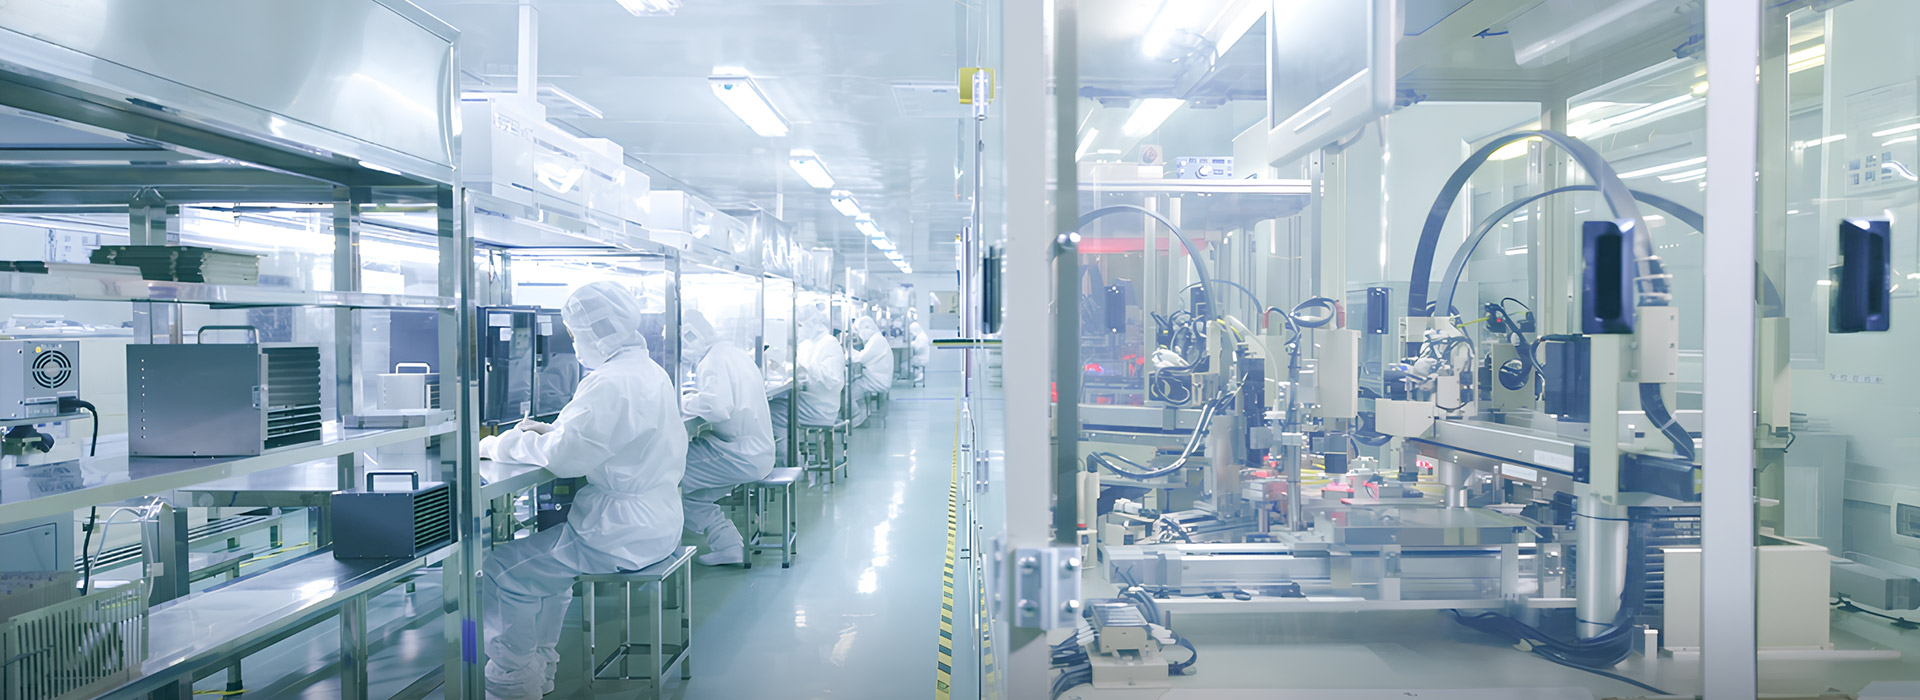
SCTF星通時頻 深耕頻率控制元件 23 年,國家高新技術與專精特新企業,30+ 項專利、11000㎡ 萬級凈化車間、全測品控,為工業機器人提供自主可控、穩定交付的 MHz 時鐘振蕩器方案。
九、常見問題
Q:為什么MHz時鐘振蕩器是機器人主控與通信的基礎盤?
A:主控MCU、SLAM導航、Wi-Fi/5G通信需要簡單、可靠、供貨穩定的時鐘源。MHz時鐘振蕩器自帶振蕩電路、上電即輸出,覆蓋1~160MHz常用頻段,是基礎場景的最優解。
Q:MHz時鐘振蕩器和TCXO有什么區別?
A:MHz時鐘振蕩器靠晶體自身特性保證頻率,成本低;TCXO內置溫度補償電路,全溫區頻差更小。主控與通信場景選前者,力控、平衡等溫漂敏感場景選后者。
Q:主控時鐘不穩定會怎樣?
A:典型表現是時序紊亂、通信丟包、SLAM建圖偏差,且多出現在溫升明顯的工況。選用全溫區頻率公差合理的MHz時鐘振蕩器,可從源頭降低風險。