EtherCAT通信抖動失鎖?DXO差分晶振選型要點
伺服多軸系統里,EtherCAT同步環和SerDes高速接口靠差分時鐘提供時間基準。差分抖動一旦超標,眼圖余量被壓縮、通信誤碼上升、多軸失鎖接踵而至——這正是DXO差分晶振需要守住的關鍵指標。
一、伺服多軸系統,差分時鐘用在哪?
伺服驅動器從單軸走向多軸,系統內存在兩個對差分時鐘依賴度最高的環節:
- EtherCAT同步環:分布式時鐘(DC)機制要求各從站對齊到同一時間基準,差分晶振為PHY提供低抖動參考時鐘;
- SerDes高速接口:實時以太網與高速背板通信依賴SerDes串行鏈路,參考時鐘的抖動直接影響誤碼率。
這兩個環節共用同一類時鐘源——差分晶振,其輸出質量直接決定多軸協同的可靠性。
二、差分抖動超標,通信為什么失鎖?
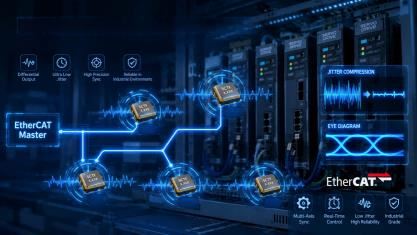
差分時鐘抖動對系統的影響通常經過兩級放大:
- EtherCAT PHY層面:抖動使時鐘沿位置不確定,眼圖張開度被壓縮,接收端采樣裕量下降,誤碼率上升;
- DC同步層面:各從站時間戳讀數因抖動產生偏差,漂移補償頻繁修正,嚴重時同步窗口錯位導致失鎖。
行業調研顯示,高速通信里時鐘抖動常排在失鎖誘因前列。把抖動壓下去,通信才有底氣。
三、DXO差分晶振怎么把抖動壓下來?
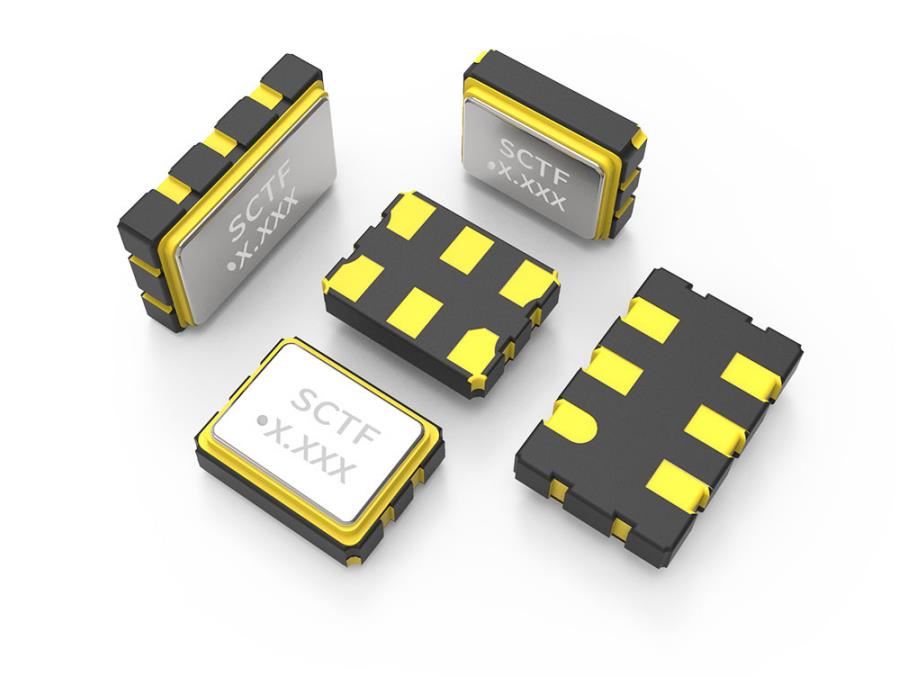
SCTF星通時頻DXO差分振蕩器(Z系列)專為EtherCAT同步環與SerDes接口設計,以低抖動特性守住多軸通信的可靠性底線。
低抖動的價值不只體現在數字上——它為DC漂移補償留出充足的修正空間,讓多軸系統在溫變、老化等工況下依然保持同步窗口不偏移。Z系列覆蓋90~200MHz寬頻范圍,支持LVPECL/LVDS/HCSL三種差分輸出模式,適配EtherCAT PHY、SerDes、高速背板等場景。
四、Z系列選型:封裝與頻點怎么對號入座?
選DXO差分晶振,核心看三點:封裝能否匹配PCB布局、頻點是否對齊接口要求、抖動是否滿足鏈路預算。Z系列共用一套核心指標,差異在封裝尺寸與典型場景。
| 共性參數 | 規格 |
|---|---|
| 頻率范圍 | 90~200MHz |
| RMS抖動 | ≤0.5pS max. |
| 輸出模式 | LVPECL / LVDS / HCSL |
| 頻率公差 | ±20ppm |
| 工作溫度 | -40~+85℃ |
| 供電電壓 | 1.8V / 2.5V / 3.3V |
| 系列 | 封裝(mm) | 典型應用場景 |
|---|---|---|
| 3Z | 3.2×2.5×0.9 | EtherCAT PHY參考時鐘(156.25MHz典型) |
| 5Z | 5.0×3.2×1.25 | 多軸系統EtherCAT/實時以太網 |
| 7Z | 7.0×5.0×1.45 | 高速數據采集、多路SerDes參考 |
EtherCAT同步抖動問題需要評估?
DXO差分晶振支持免費樣品與3-5天快速打樣,整機時鐘方案可參考伺服驅動器解決方案,選型問題可聯系FAE工程師。
五、小結延伸
要點回顧:
- EtherCAT同步環與SerDes接口是伺服多軸系統中最依賴差分時鐘的兩個環節;
- 差分抖動超標會直接壓縮眼圖余量、推高誤碼率,嚴重時導致多軸失鎖;
- DXO差分晶振(Z系列)抖動≤0.5pS max.,為DC同步留足裕量。
SCTF星通時頻 是源頭廠家,23年行業積累、從石英晶體到振蕩器全流程自主生產,河源國家級產業園自動投產。每一顆晶振都做抖動全測、批次可追溯,交期4-6周,72小時FAE出方案,幫工程師把差分時鐘一次選對。多軸通信的可靠性,從一顆靠譜的差分晶振開始。
六、常見問題
Q:DXO差分晶振抖動多少才夠EtherCAT使用?
A:RMS抖動≤0.5pS可覆蓋EtherCAT PHY與SerDes常見速率場景,為DC同步漂移補償預留充足裕量。
Q:SCTF的Z系列三款封裝怎么選?
A:3Z為EtherCAT PHY通用方案,5Z/7Z用于多軸系統與高速采集場景。
Q:DXO差分晶振支持非標頻點嗎?
A:DXO差分晶振覆蓋90~200MHz常用頻點,另有可編程差分振蕩器ZQ系列(1~200MHz)支持非標頻點定制。