機器人三大場景晶振選型差異:工業制造 vs 物流特種 vs 服務與人形
主控、驅動、通信每一路都要晶振,三類機器人的處境卻完全不同:工業制造機器人在車間連軸轉,物流特種機器人在冷庫與戶外來回跑,服務與人形機器人被電池續航綁住手腳。機器人晶振選型不能一套方案打天下,得從場景約束倒推。
一、三類機器人,時鐘約束差在哪?
合不合適看供電、環境與控制要求,三大場景畫像各有側重:
- 工業制造機器人:六軸多關節、SCARA、并聯Delta與協作機器人。市電供電、恒溫車間、多臺伺服同時動作,單臺晶振可達上百顆。
- 物流與特種機器人:AGV/AMR、巡檢與排爆機器人。常出入冷庫、戶外乃至防爆區,電池供電,單臺8到25顆。
- 服務與人形機器人:配送、商用清潔與人形機器人。同樣靠電池,多了SLAM導航與多模態感知,多關節同時驅動的功耗累積對續航和散熱影響顯著。
-
二、工業制造:同步與抗干擾排第一
車間焊機、變頻器起停,帶來強電磁干擾;多關節聯動靠EtherCAT總線把各軸時鐘對齊到同一節拍,參考時鐘一抖,軸間就出現相位差。工業機器人的主控與運動時鐘用MHz時鐘振蕩器打底,1~160MHz的CMOS輸出覆蓋常用頻點;EtherCAT DC同步、視覺伺服鏈路則配DXO差分振蕩器,差分結構天然抑制共模噪聲。力控敏感的協作機器人,功耗是變量,可升級低電壓時鐘振蕩器。
三、物流特種:寬溫與長續航繞不開
AGV/AMR在倉庫與產線間穿行,SLAM導航要把激光雷達、輪速計數據按時間戳融合,時鐘不穩,位置估計就會漂移;特種機器人還要面對室外、防爆環境的溫度跨度。主力是SPXO,主控、導航與26MHz通信頻點直接可用;AGV用于電池供電版本時,可升級低電壓時鐘振蕩器,把工作電壓壓到0.8/1.2V降低整機功耗累積。
四、服務與人形:功耗、同步與多傳感對齊
人形機器人面對的更難:雙足站立對姿態估計要求高,多關節同時驅動的功耗累積隨時間放大,會直接影響續航和散熱表現——關鍵關節驅動位建議用低電壓晶振從時鐘源頭降低功耗,AI與高速感知的差分鏈路交給DXO。
五、SCTF三大場景晶振配置速查
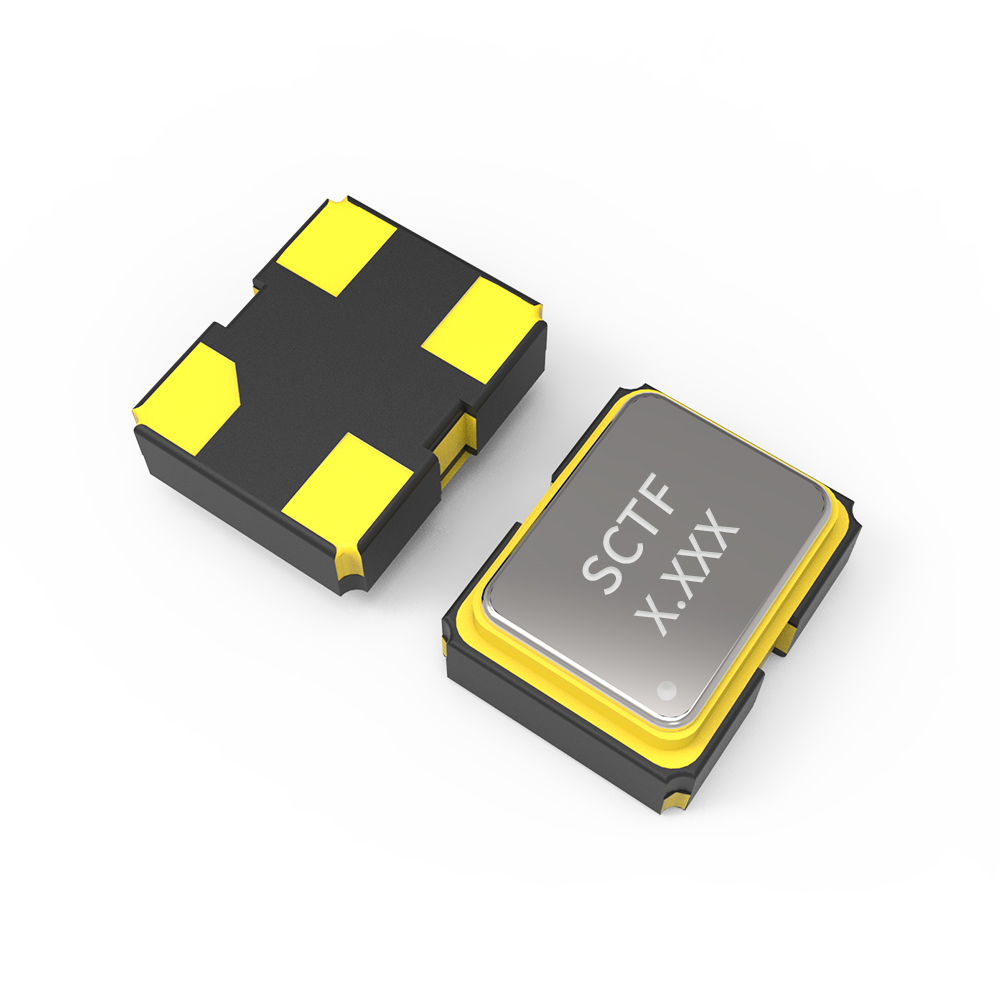
MHz時鐘振蕩器
C系列 · 基礎主力
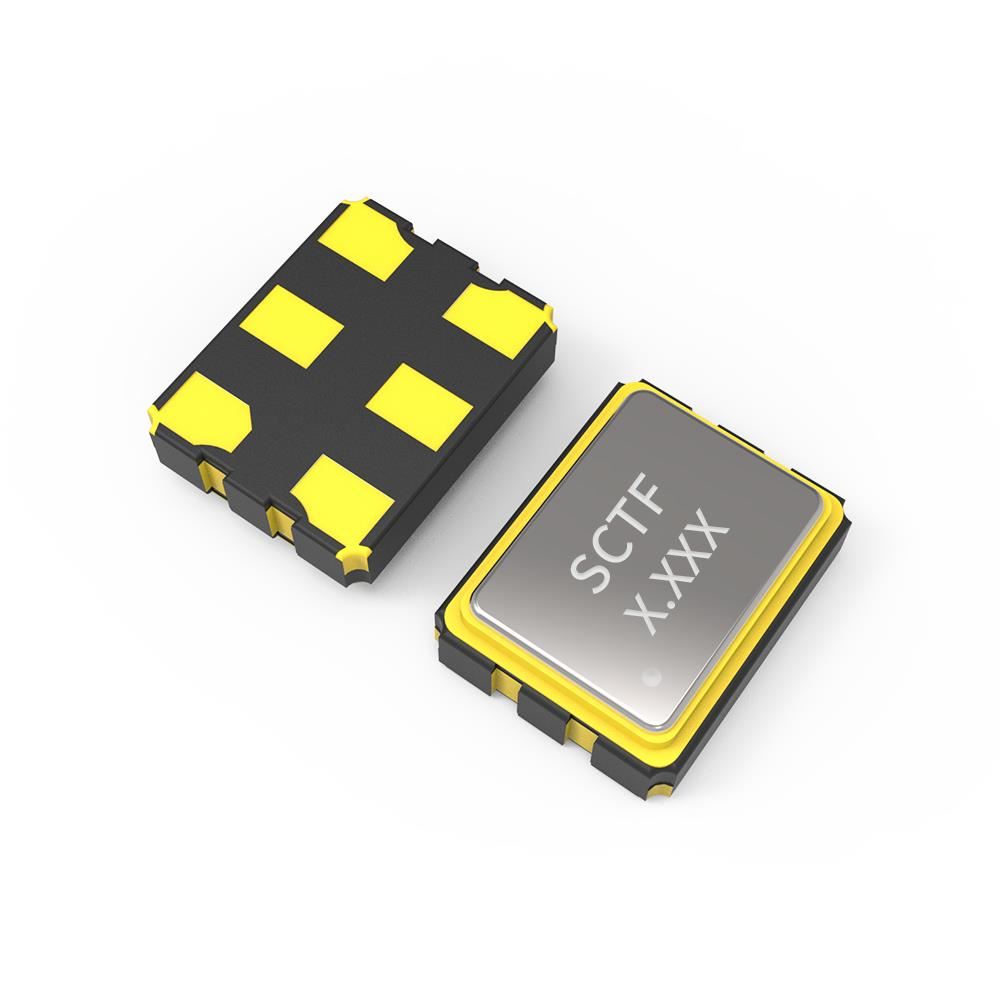
DXO差分振蕩器
Z系列 · 低抖動差分
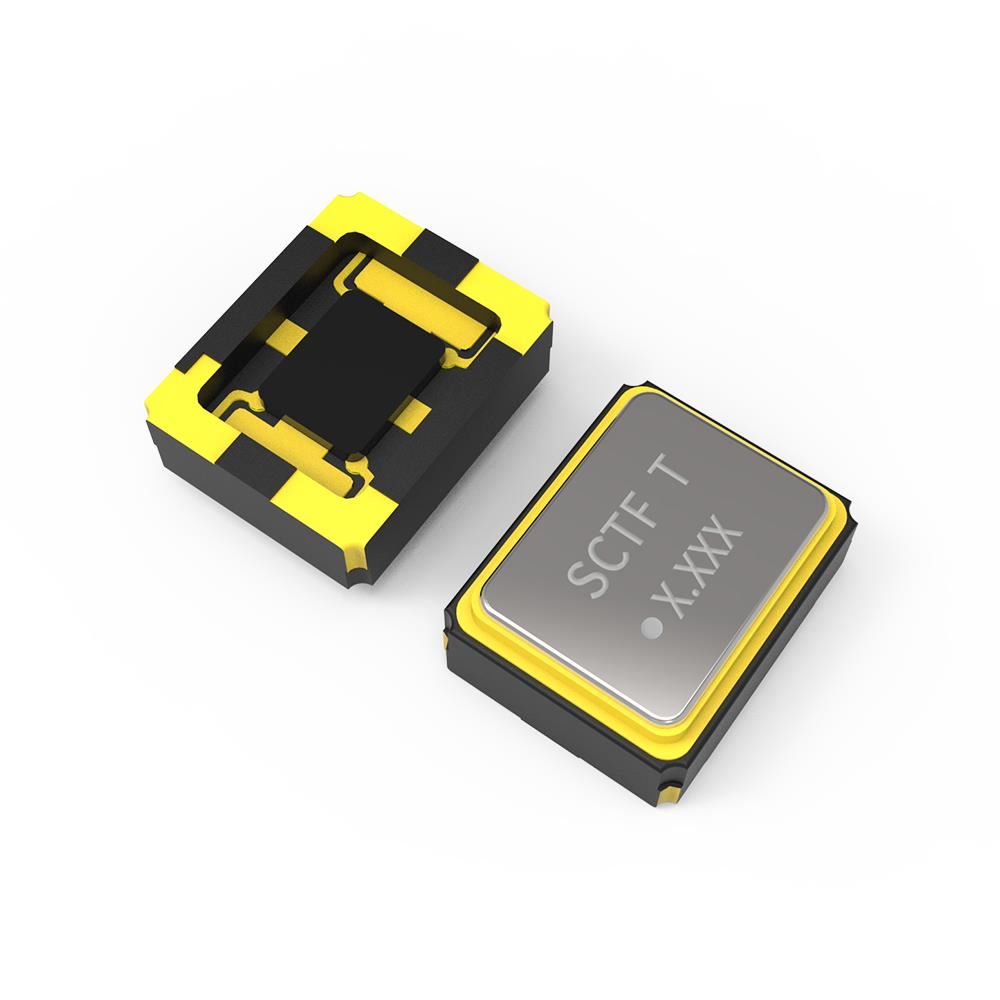
低電壓時鐘振蕩器
CV系列 · 低功耗優化
| 晶振品類 | 主要服務場景 | 核心優勢 | 關鍵參數 |
|---|---|---|---|
| MHz時鐘振蕩器(C系列) | 工業制造(六軸/SCARA/Delta/協作) | 主控與運動時鐘,全場景用量最大的基礎主力 |
系列:0C/1C/2C/3C/5C/7C 頻率:1-160MHz 頻率公差:±20ppm 輸出方式:CMOS 工作溫度:-40℃ to +125℃ 封裝:SMD1612/SMD2016/SMD2520/SMD3225/SMD5032/SMD7050 |
| DXO差分振蕩器(Z系列) | 工業制造(EtherCAT DC)/ 人形(AI算力) | 高速差分鏈路:總線同步、視覺伺服、高速感知 |
系列:3Z/5Z/7Z 頻率:90~200MHz 抖動:≤0.5pS max. 輸出:LVPECL/LVDS/HCSL 工作溫度:-40℃ to +125℃ 封裝:SMD3225/SMD5032/SMD7050 |
| 低電壓時鐘振蕩器(CV系列) | 協作(力控)/ 人形(多關節)/ AGV(電池供電) | 0.8/1.2V低電壓,從時鐘源頭降低功耗累積 |
系列:1CV/2CV/3CV/5CV/7CV 頻率:1~54MHz 工作電壓:0.8V / 1.2V 頻率公差:±20ppm 輸出方式:CMOS 工作溫度:-40℃ to +85℃ 封裝:SMD2016/SMD2520/SMD3225/SMD5032/SMD7050 |
SCTF星通時頻 深耕頻率控制元件 23 年,國家高新技術與專精特新企業,30+ 項專利、11000㎡ 萬級凈化車間與全測品控,為工業制造、物流特種、服務與人形機器人提供差異化的全場景時鐘方案。
七、常見問題
Q:工業機器人為什么需要差分振蕩器?
A:看節點。主控與通信用SPXO足夠;EtherCAT DC同步、視覺伺服鏈路對抖動敏感,且車間里焊機、大功率伺服帶來強共模干擾,DXO差分輸出靠兩根線的差值傳遞時鐘,公共噪聲會被這一結構抑制。
Q:AGV導航對晶振的要求體現在哪?
A:在時間戳一致性。SLAM把激光雷達、輪速計等數據按時鐘對齊后做位姿估計,時鐘抖動或漂移會表現為定位漂移。常溫倉庫內SPXO可勝任,電池供電版本建議升級低電壓晶振降低功耗累積。
Q:人形機器人為什么更依賴低電壓晶振?
A:人形機器人關節數量多,多關節同時驅動的功耗累積會顯著影響續航和散熱。SCTF的CV系列把工作電壓降到0.8/1.2V,從時鐘源頭降低功耗,是電池供電的人形機器人多關節協同場景的優先選擇。