-
2026
10.21
算力加速與邊緣計算場景的晶振選型需求
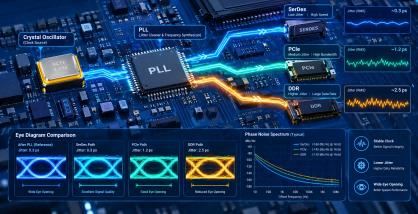
PGA加速卡的性能上限,由時鐘方案的抖動精度與差分信號完整性決定。本文圍繞算力加速與邊緣計算場景,探討PCIe Gen5及SerDes接口的時鐘合規要求,并提...
-
2026
10.13
晶振是邊緣AI設備的“續航命門”
邊緣AI設備大多靠電池吃飯:AI安防IPC、邊緣AI網關、多路視頻分析盒子,裝上去就得跑幾個月。算功耗時大家都盯著SoC和無線模塊,容易漏掉兩顆一直在跑...
-
2026
10.10
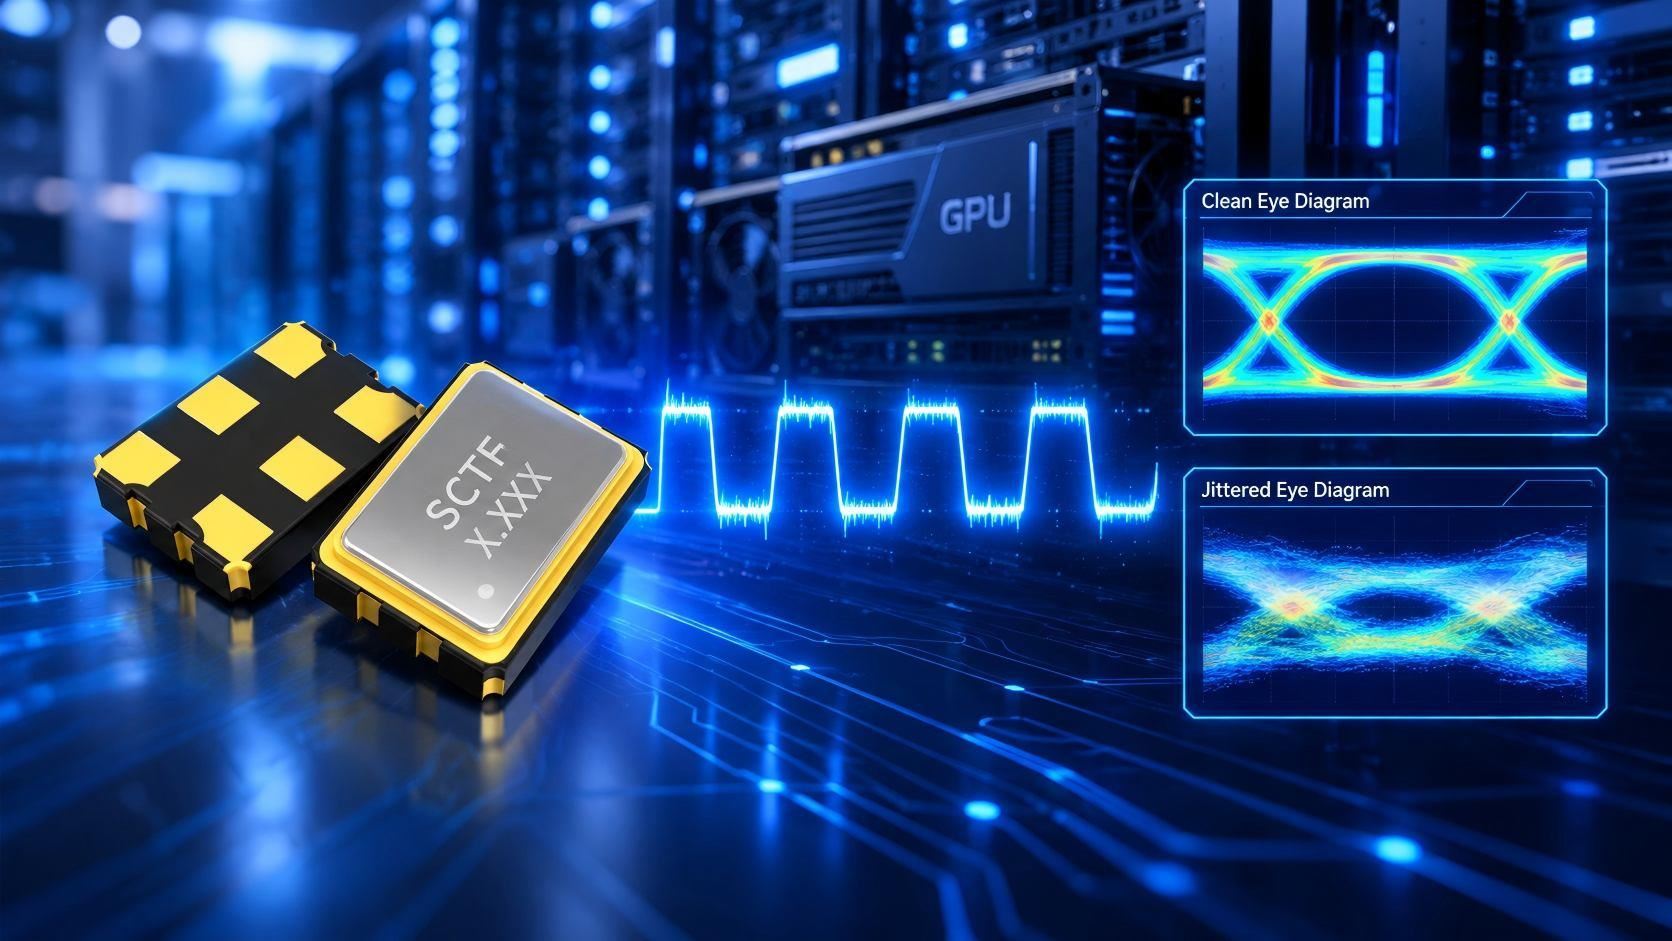
AI算力晶振選型:時鐘抖動如何影響PCIe/NVLink帶寬與算力釋放?
AI訓練卡剛上線時算力跑得挺好,跑著跑著訓練效率開始往下掉——GPU、顯存、散熱查一圈沒毛病,問題往往落在那顆供時鐘的晶振上。PCIe/NVLink參考時鐘...
-
2026
09.28
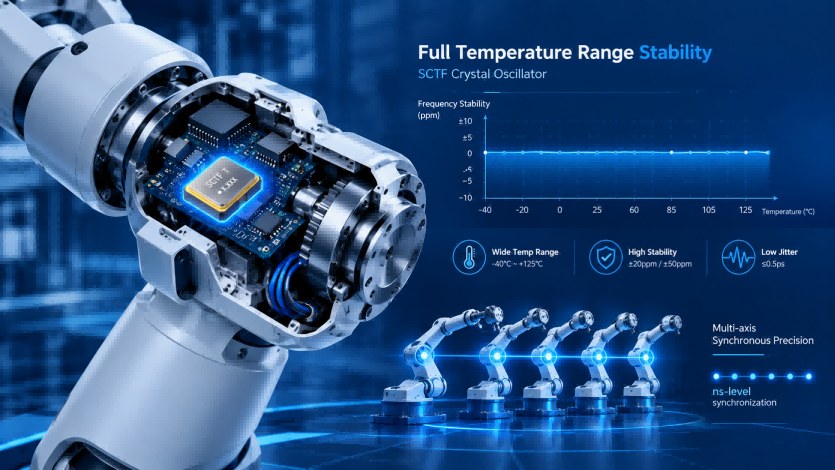
機器人與高端伺服驅動場景的晶振選型需求
機器人剛上線的頭一個月精度挺好,跑著跑著開始“飄”——電機、減速機、算法查一圈沒毛病,問題往往落在關節里那顆不起眼的晶振上。主站要低抖動,從...
-
2026
09.24
工業AI推理卡對晶振的硬件規格要求與選型邏輯
工業AI推理卡以高性能FPGA為主控,掛載PCIe Gen5、多路SerDes與高帶寬內存。接口速率每提一檔,參考時鐘的抖動容忍度就收緊一級——PCIe Gen5與SerDes...
-
2026
09.23
通用伺服驅動器對晶振的硬件規格要求與選型邏輯
通用伺服驅動器是伺服市場中出貨量最大、覆蓋面最廣的品類。它的電控柜環境相對穩定,時鐘方案無需向高端堆料——用SPXO覆蓋MCU主時鐘、PWM基準與輔助...
-
2026
09.17
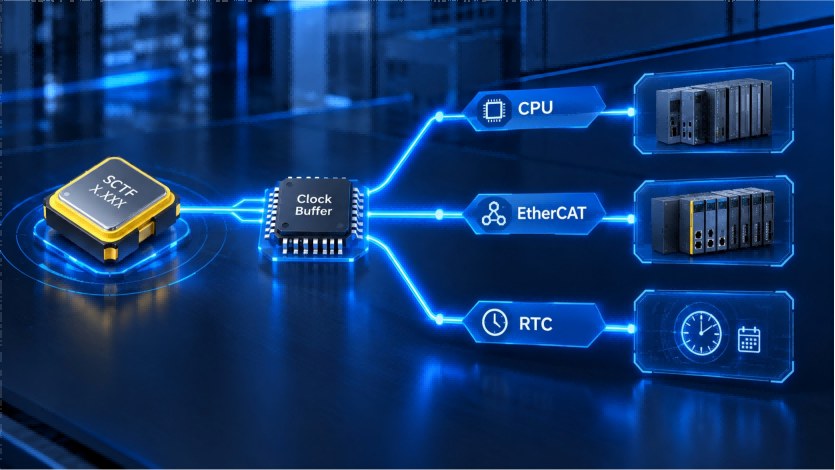
PLC的"系統時鐘樹":從主控晶振到EtherCAT參考時鐘
PLC里有一張時鐘分配網絡,通常叫"時鐘樹"。晶振是這棵樹的根——從主控出發,經PLL倍頻、緩沖器分發,一路送到CPU、EtherCAT控制器、RTC單元。根節點...
-
2026
09.14
晶振在FPGA時鐘架構中的角色與選型要點
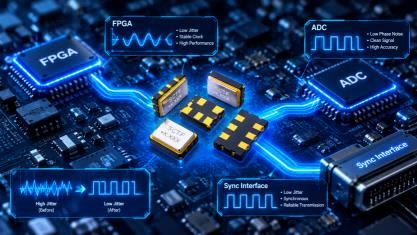
FPGA時鐘架構的起點是一顆晶振,它的輸出質量直接決定系統能否跑到設計標稱性能——片內PLL只能倍頻、分頻與移相,改善不了晶振本身的抖動與相噪。本文...
-
2026
09.11
晶振是工業相機的"快門":時鐘抖動如何決定圖像清晰度?
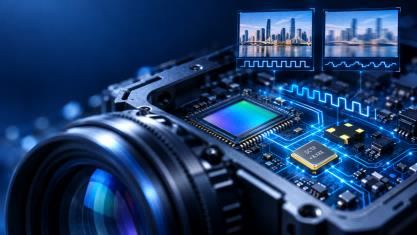
工業相機圖像清晰度的上限,由時鐘鏈路的抖動質量決定。產線經驗表明,鏡頭、傳感器、算法都排查過仍不到位,根子往往在晶振。SCTF星通時頻以MHz時鐘振...
-
2026
09.09
高精度數據采集卡對低抖動晶振的選型要求
高精度數據采集卡的采樣精度與傳輸穩定性,由采樣時鐘、FPGA參考時鐘、接口時鐘三者的抖動質量共同決定。本文從三大時鐘場景解讀數據采集卡低抖動晶振...
-
2026
09.07
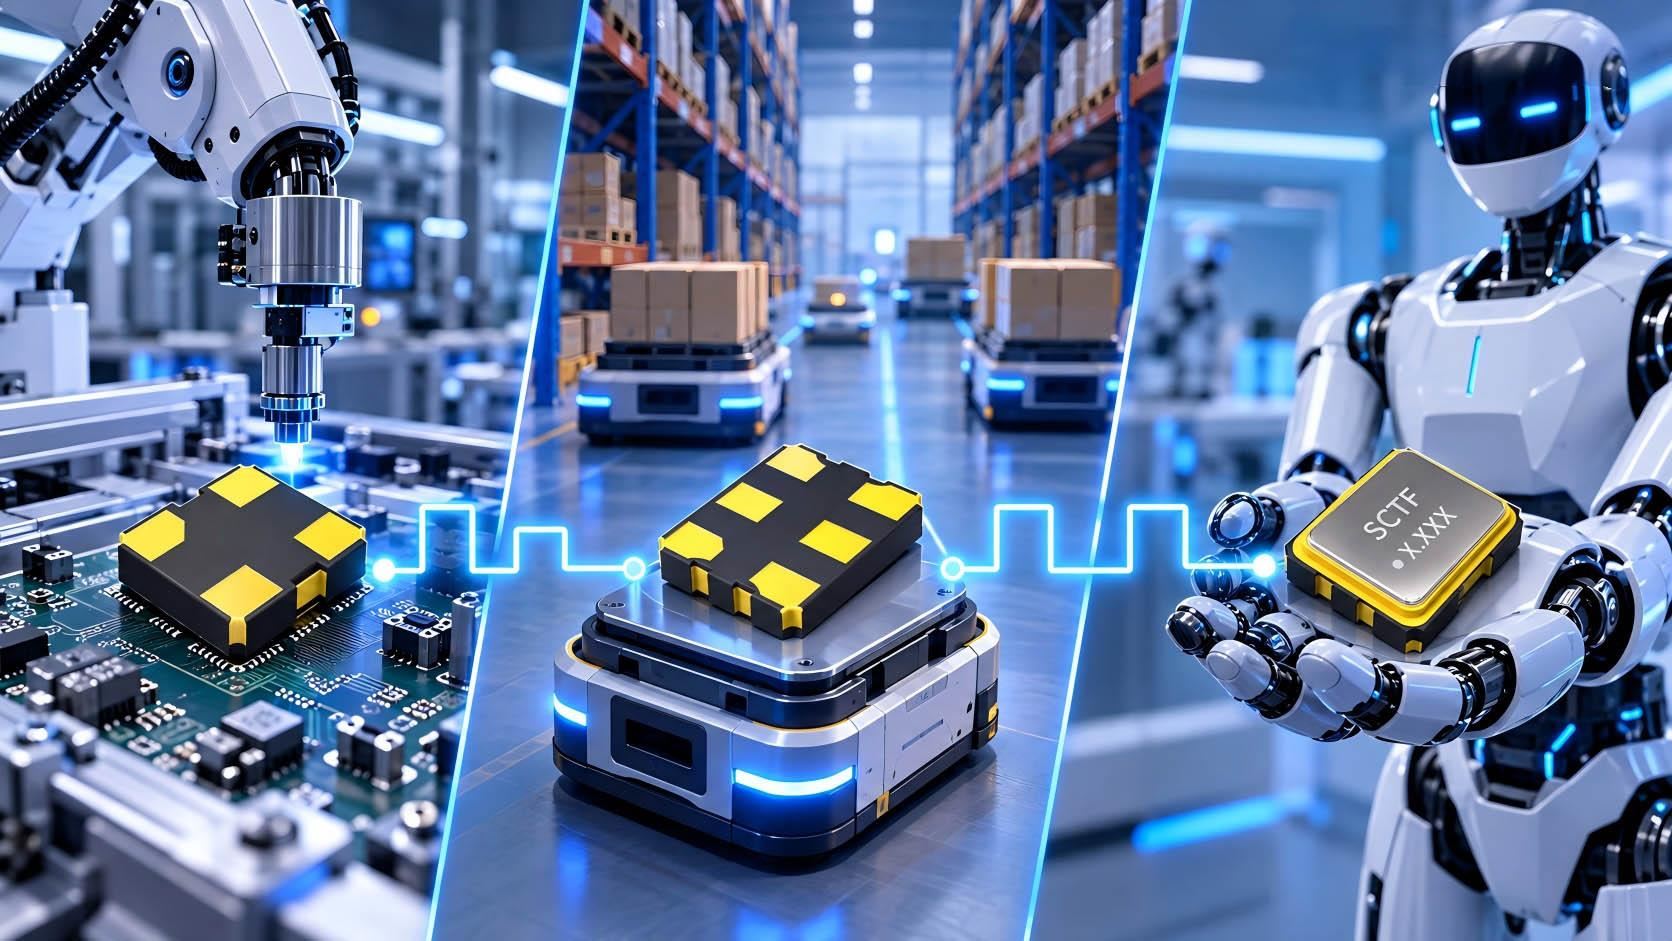
機器人"時鐘樹"架構:從主控MCU到關節伺服到AI算力
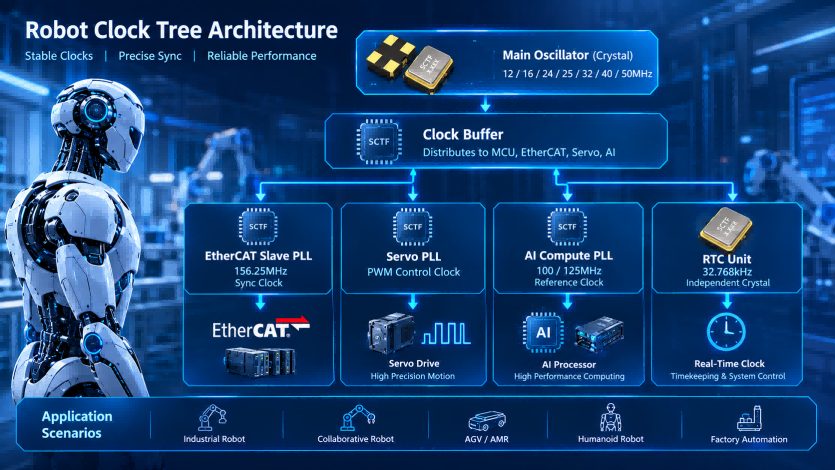
機器人內部存在一個復雜的時鐘分配網絡——時鐘樹。從一顆主控晶振出發,時鐘信號經過PLL倍頻/分頻、時鐘緩沖器分配、走線傳輸等環節,最終到達主控MC...
-
2026
09.03
機器人三大場景晶振選型差異:工業制造 vs 物流特種 vs 服務與人形
主控、驅動、通信每一路都要晶振,三類機器人的處境卻完全不同:工業制造機器人在車間連軸轉,物流特種機器人在冷庫與戶外來回跑,服務與人形機器人被...
-
2026
08.31
邊緣計算FPGA卡的低功耗時鐘振蕩器選型需求
邊緣計算FPGA卡部署在靠近數據源的網絡邊緣(工廠車間、戶外基站等),通常面臨功耗受限、散熱條件有限、環境溫度變化大等約束。一張板卡6-12顆晶振,...
-
2026
08.31
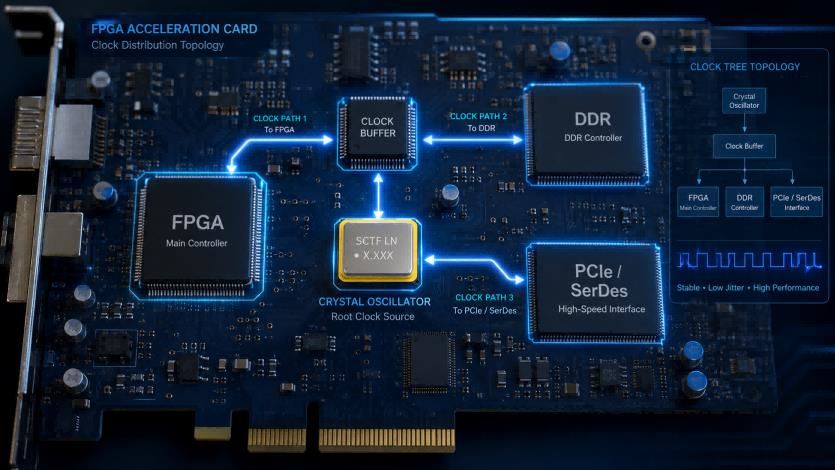
EtherCAT從站同步精度不夠?晶振溫漂可能是被忽略的關鍵
EtherCAT從站同步超差,問題可能出在晶振溫漂上。SCTF星通時頻解析TCXO溫補晶振如何在高精度同步、快速溫變、多軸強耦合場景中提升系統余量,提供可落...
-
2026
08.28
FPGA加速卡系統時鐘的晶振選型:從MCU到FPGA的參考時鐘鏈路
FPGA加速卡從MCU、FPGA主控到DDR、PCIe與SerDes,各節點對晶振要求不同。SCTF星通時頻提供低相噪時鐘振蕩器、MHz時鐘振蕩器、DXO差分振蕩器,覆蓋從系...
-
2026
08.26
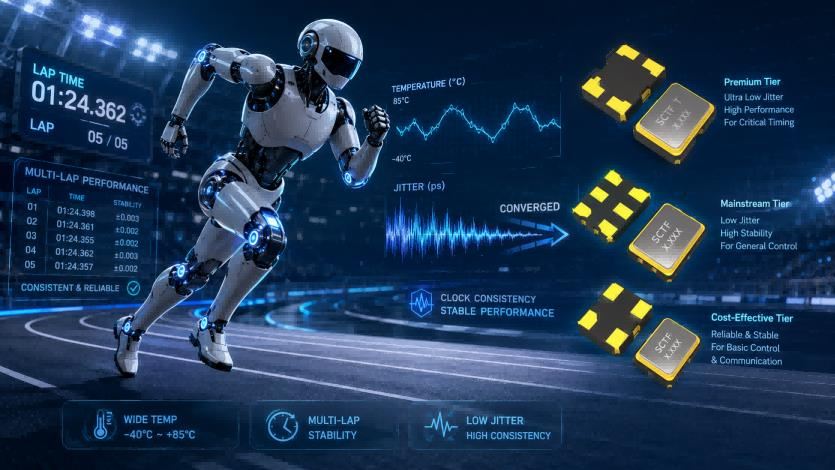
人形機器人大賽啟示:晶振如何撐起連續多輪穩定發揮?
人形機器人大賽場上,連續多輪規定動作復現,考驗的不是單輪爆發,而是全溫區時鐘一致性。溫漂與抖動誤差會在多輪次中逐級累積,放大晶振選型差異。本...
-
2026
08.25
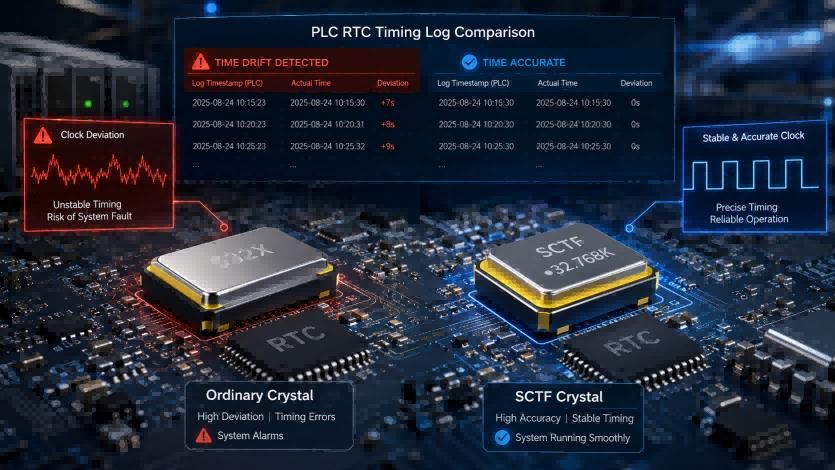
PLC RTC時鐘選型:無源晶振與有源晶振怎么選?
PLC的實時時鐘(RTC)靠32.768kHz晶振維持時間戳、掉電保持和故障日志。無源晶振和有源晶振都能輸出這個頻點,但成本、可靠性、設計復雜度完全不同。本...
-
2026
08.20
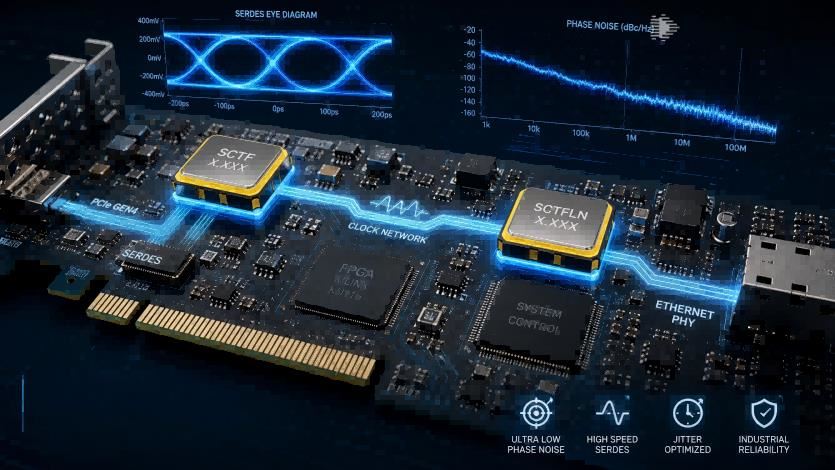
FPGA算力加速卡選型:DXO與低相噪晶振怎么配?
FPGA算力加速卡的信號完整性,始于一顆低抖動時鐘。PCIe與SerDes的參考時鐘質量,直接決定眼圖能否通過、鏈路能否穩定運行。本文從工程視角拆解時鐘選...
-
2026
08.19
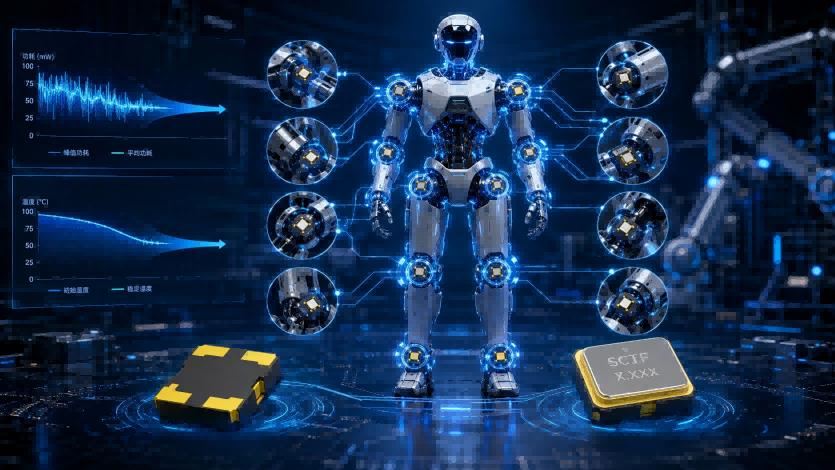
人形機器人40+關節:晶振用量為什么是“天花板”?
人形機器人正從實驗室走向萬臺級量產,40+自由度將單臺晶振用量推向新高。功耗怎么壓?溫漂怎么控?低電壓晶振與TCXO各守一條防線,分級選型是降低整機...
-
2026
08.18
力控與平衡:TCXO為什么是協作/人形繞不開的時鐘選擇?
協作機器人要"柔",人形機器人要"穩"——看似兩件事,卡在同一環:時鐘隨溫度漂移。溫補晶振(TCXO)以 ±0.5ppm 全溫區穩定度兜住力控與雙足平衡的確...