力控與平衡:TCXO為什么是協作/人形繞不開的時鐘選擇?
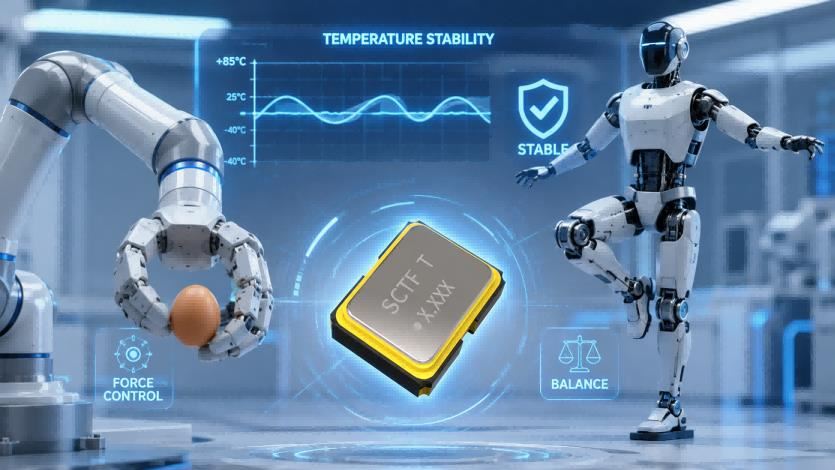
力控手感發硬、雙足走路搖晃,問題不一定出在算法或電機上。力控靠傳感器時間戳對齊,雙足平衡靠 IMU 數據融合——兩者依賴同一個前提:時鐘不隨溫度漂移。這正是 TCXO 的主場。
溫漂為什么是力控和雙足平衡的底層瓶頸?
力控閉環里,六維力與關節力矩兩類傳感器的數據要在毫秒級內對齊。普通晶振全溫區頻差 ±10~±20ppm,溫升 30℃ 就足以讓采樣節拍錯位,力覺隨之失真——手感變"硬"。雙足平衡更直接:IMU 慣導與足底壓力按固定節拍融合,時鐘漂移會讓零力矩點(ZMP)偏離真實值,步態規劃失準,走路就晃。行業調研顯示,多數雙足方案的平衡抖動,根源常在時鐘節拍。
TCXO如何滿足力控與雙足平衡?
力控與雙足平衡對時鐘的要求,本質是同一個問題:溫度變化時時鐘不能漂。TCXO 從三個維度解決這個問題:
① 全溫區穩定度 ±0.5ppm:力控與雙足平衡要求傳感器采樣在全天溫度波動下保持一致。TCXO 靠內置溫補電路按溫度實時校準頻率,把溫漂從普通晶振的 ±10~±20ppm 收斂到 ±0.5ppm,高出一個數量級。
② 低抖動保證節拍確定性:力控要求毫秒級數據對齊,雙足平衡要求 IMU 與足底壓力按固定節拍融合。TCXO 的低抖動特性提供穩定的時鐘沿,避免抖動轉化為力覺誤差與步態偏差。
③ 低老化率守住長期一致性:協作與人形機器人連續運行時間長,TCXO 的低老化率確保力控一致性與雙足平衡長期穩定。
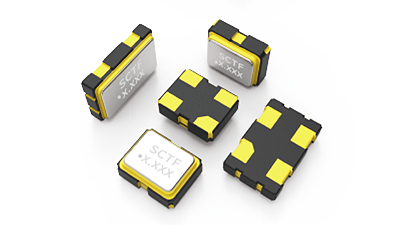
TCXO溫補晶振 · 關鍵規格
什么時候該上TCXO?
判斷標準就一條:溫漂敏感就上。力控、雙足平衡、特種寬溫防爆場景,普通 SPXO 的 ±10ppm 不夠用,TCXO 是明確升級項;主控與通信這類對溫漂不敏感的基礎場景,SPXO 依然夠用。選型看兩檔:±0.5ppm 給力控與雙足平衡,±1ppm 給一般寬溫場景,按溫區需求取舍。
小結
力控與雙足平衡的底層瓶頸是時鐘溫漂;TCXO溫補晶振 以 ±0.5ppm 全溫區穩定度、低抖動、低老化率三個維度滿足這兩大場景的嚴苛要求;選型按溫漂敏感度分檔,精度敏感選 ±0.5ppm,一般寬溫選 ±1ppm。
SCTF星通時頻23年專注頻率控制元件,以工業級品質與全測交付,為協作與人形機器人守住力控與平衡的時鐘底線。