人形機器人40+關節:晶振用量為什么是“天花板”?
作者:SCTF星通時頻 時間:2026-08-19 10:47:48 瀏覽次數:-
人形機器人正從實驗室走向萬臺級量產,40+自由度將單臺晶振用量推向新高。功耗怎么壓?溫漂怎么控?低電壓晶振與TCXO各守一條防線,分級選型是降低整機風險的關鍵。
一、40+關節,晶振用量為什么是“天花板”?
人形機器人晶振的賬,少有人仔細算過。
行業調研顯示,傳統工業機器人每臺晶振搭載量在6至145顆之間,視軸數和功能復雜度浮動。而人形機器人40+自由度直接將這個數字推向新高——每個關節的伺服驅動、編碼器接口、力矩傳感器都需要獨立時鐘源。整機粗算,晶振用量突破60顆已是保守估計。
這就是“天花板”的第一層含義:用量觸頂。當單臺設備搭載的晶振數量從兩位數邁向三位數,功耗累積和溫漂控制就不再是理論問題,而是必須面對的工程挑戰。
二、功耗累積:低電壓晶振為什么是剛需?
40+關節意味著40+路時鐘同時供電。
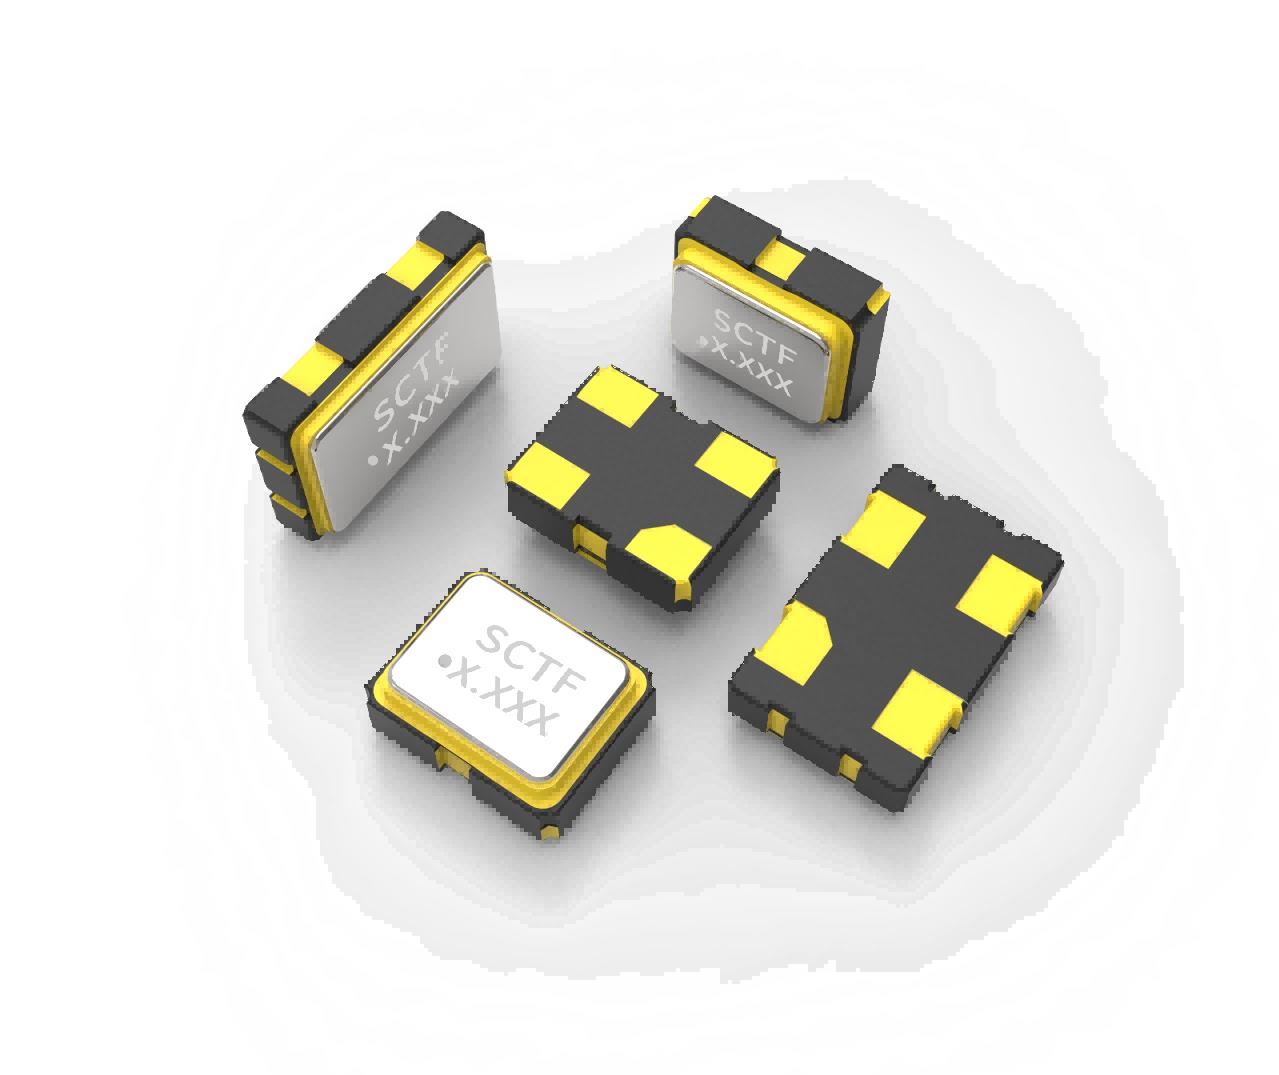
3.3V傳統方案下,數十顆晶振功耗累加,對續航和散熱形成雙重壓力。更棘手的是,低壓SoC普及后,3.3V晶振需額外電平轉換,徒增噪聲與設計負擔。低電壓晶振以0.8V/1.2V供電直連低壓域,省去匹配電路,單顆功耗顯著降低,40+基數下累積效應可觀。
| 參數 | 規格 |
|---|---|
| 系列 | 1CV/2CV/3CV/5CV/7CV |
| 封裝 | SMD2016/SMD2520/SMD3225/SMD5032/SMD7050 |
| 頻率范圍 | 1~54MHz |
| 工作電壓 | 0.8V / 1.2V |
| 頻率公差 | ±20ppm |
| 頻率穩定度 | ±50ppm |
| 工作溫度 | -40~+85℃ |
| 輸出 | CMOS |
三、溫漂控制:TCXO在關節里解決什么問題?
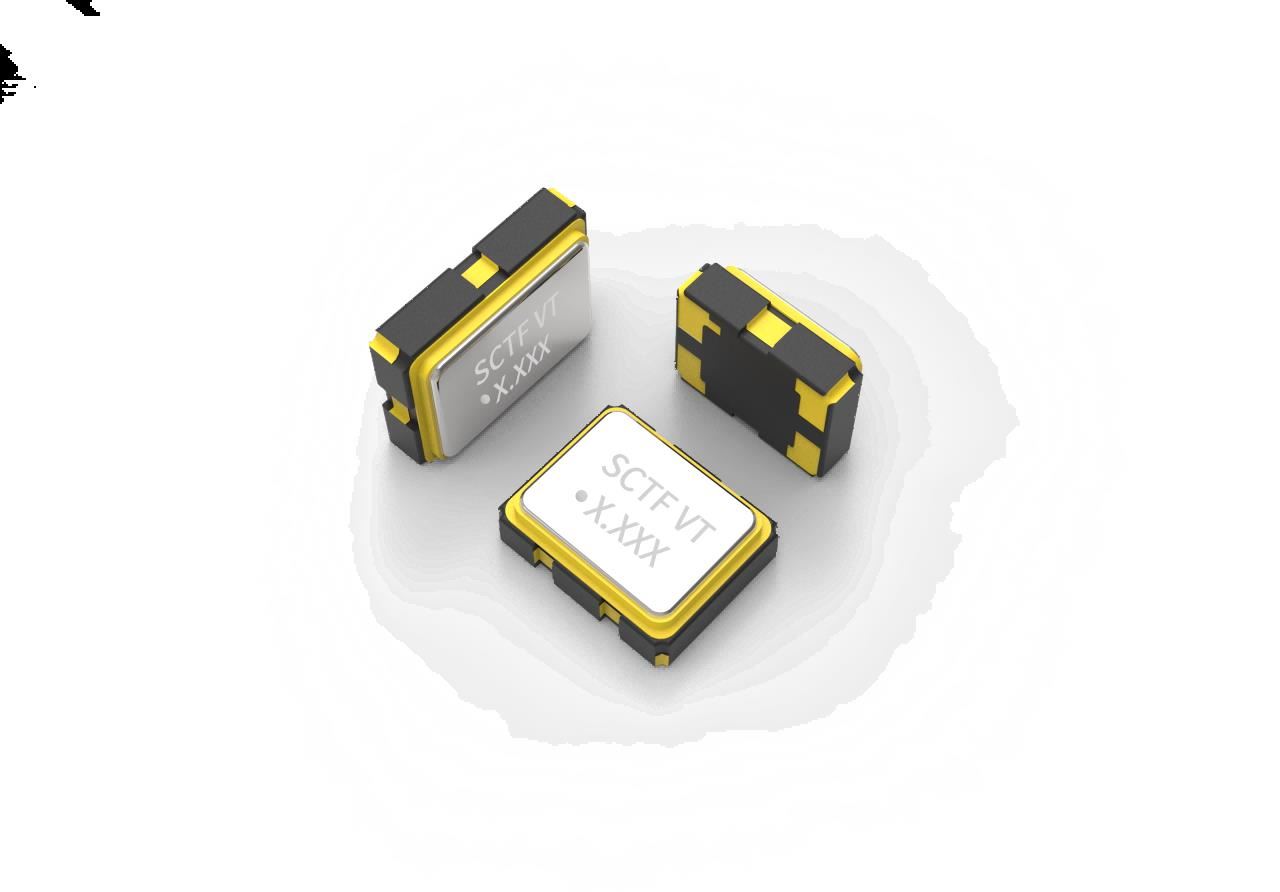
雙足平衡是人形機器人的核心難題,踝、髖關節的力控環路要求毫秒級時序確定性。常規晶振全溫區頻漂可達±10ppm,多關節累積后步態偏差被逐級放大。TCXO內建溫補,將全溫區頻差收窄至±0.5/±1ppm,優一個量級。
| 參數 | 規格 |
|---|---|
| 系列 | 1TH/2TH/3TA |
| 頻率范圍 | 10~52MHz |
| 封裝 | SMD2016/SMD2520/SMD3225 |
| 頻率穩定度 | ±0.5ppm / ±1ppm |
| 工作電壓 | 1.8V / 2.5V / 3.3V |
| 工作溫度 | -40~+85℃ |
| 輸出方式 | Clipped Sine Wave |
力控關節配TCXO,非力控關節用SPXO——分級選型是兼顧性能與成本的有效路徑。
四、實操建議
基于量產項目的實際反饋,人形機器人關節晶振選型可以從三件事入手:
- 功耗先算:關節板優先評估低電壓晶振,按40+顆做整機功耗預算,確認散熱裕量是否充足;
- 溫漂分級:力控關節(踝、髖、腕)配置TCXO,純位置關節用SPXO,避免過度設計;
- 樣品實測:在-40℃、+25℃、+85℃三個溫度點驗證頻率偏差,重點關注低溫起振裕度。
五、小結延伸
要點回顧:
- 人形機器人40+自由度將晶振用量推至60顆以上,功耗與溫漂是兩大核心瓶頸;
- 低電壓晶振(0.8V/1.2V)從供電側管控累積功耗,適配低壓SoC趨勢;
- TCXO(±0.5/±1ppm)為力控關節提供溫漂抑制,分級選型更經濟。
SCTF星通時頻 深耕頻率控制元件 23 年,國家高新技術與專精特新企業,30+ 項專利、11000㎡ 萬級凈化車間與全測品控,為工業機器人、協作機器人與人形機器人提供自主可控、穩定交付的關節時鐘方案。
六、常見問題
Q:人形機器人40+關節需要多少顆晶振?
A:伺服板、編碼器、力矩傳感器各需獨立時鐘,40+自由度整機用量通常突破60顆,具體視架構復雜度而定。
Q:低電壓晶振能省多少功耗?
A:低電壓0.8/1.2V供電方案,單顆功耗低于3.3V方案,40+顆基數下的累積省電效果對整機續航有實質貢獻。
Q:哪些關節必須用TCXO?
A:踝、髖、腕等參與力控閉環的關節對溫漂敏感,建議配置TCXO(±0.5/±1ppm);純位置控制關節可用SPXO,分級選型更合理。