機器人“時鐘樹“架構:從主控MCU到關節伺服到AI算力
機器人內部存在一個復雜的時鐘分配網絡——時鐘樹。從一顆主控晶振出發,時鐘信號經過PLL倍頻/分頻、時鐘緩沖器分配、走線傳輸等環節,最終到達主控MCU、EtherCAT從站、伺服驅動器、AI算力單元等各個功能模塊。晶振是時鐘樹的根節點——晶振的輸出質量沿時鐘樹傳播,影響每個功能模塊的時鐘質量。理解機器人時鐘樹的架構,是正確選型和優化時鐘設計的基礎。
一、機器人時鐘樹架構
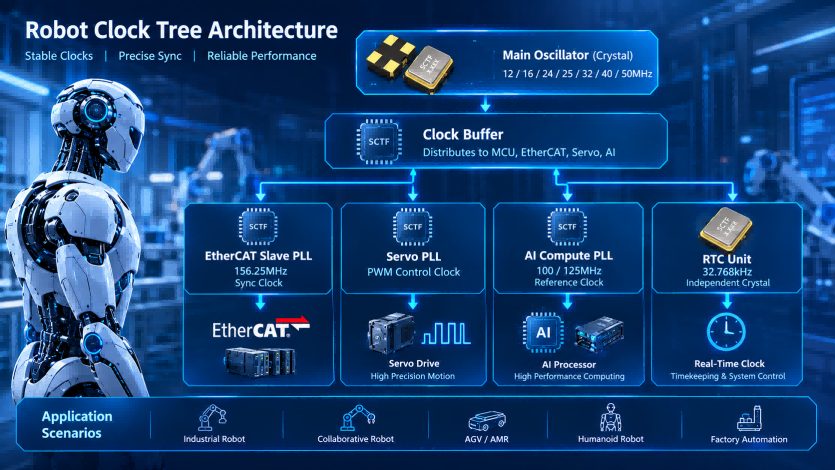
晶振的輸出質量沿時鐘樹傳播——根節點的抖動會被PLL倍頻放大,最終影響EtherCAT同步精度和伺服控制精度。具體影響表現在:
- 主控晶振的抖動直接影響EtherCAT從站PLL的輸出質量,進而決定多軸同步精度;
- 主控晶振的頻率穩定度影響伺服PWM控制的時序裕量;
- AI算力參考時鐘的抖動影響NPU推理的時序可靠性;
- RTC晶振的精度影響機器人系統計時和故障日志的可信度。
一顆晶振的質量問題,可能通過時鐘樹傳播,導致整個機器人系統出現性能劣化。
二、SCTF晶振如何覆蓋時鐘樹的各節點
封裝:SMD1612/SMD2016/SMD2520/SMD3225/SMD5032/SMD7050
頻率范圍:1~160MHz
典型頻點:12/16/24/25/32/40/50MHz
頻率公差:±20ppm
工作溫度:-40~+85℃
輸出方式:CMOS
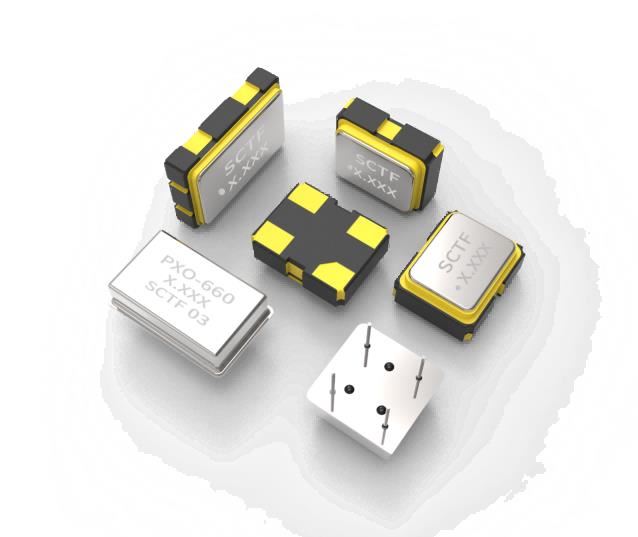
封裝:SMD3225/SMD5032/SMD7050
頻率范圍:90~200MHz
典型頻點:100/125/156.25MHz
抖動:≤0.5ps(156.25MHz)
頻率公差:±20ppm
工作溫度:-40~+85℃
輸出方式:LVPECL/LVDS/HCSL
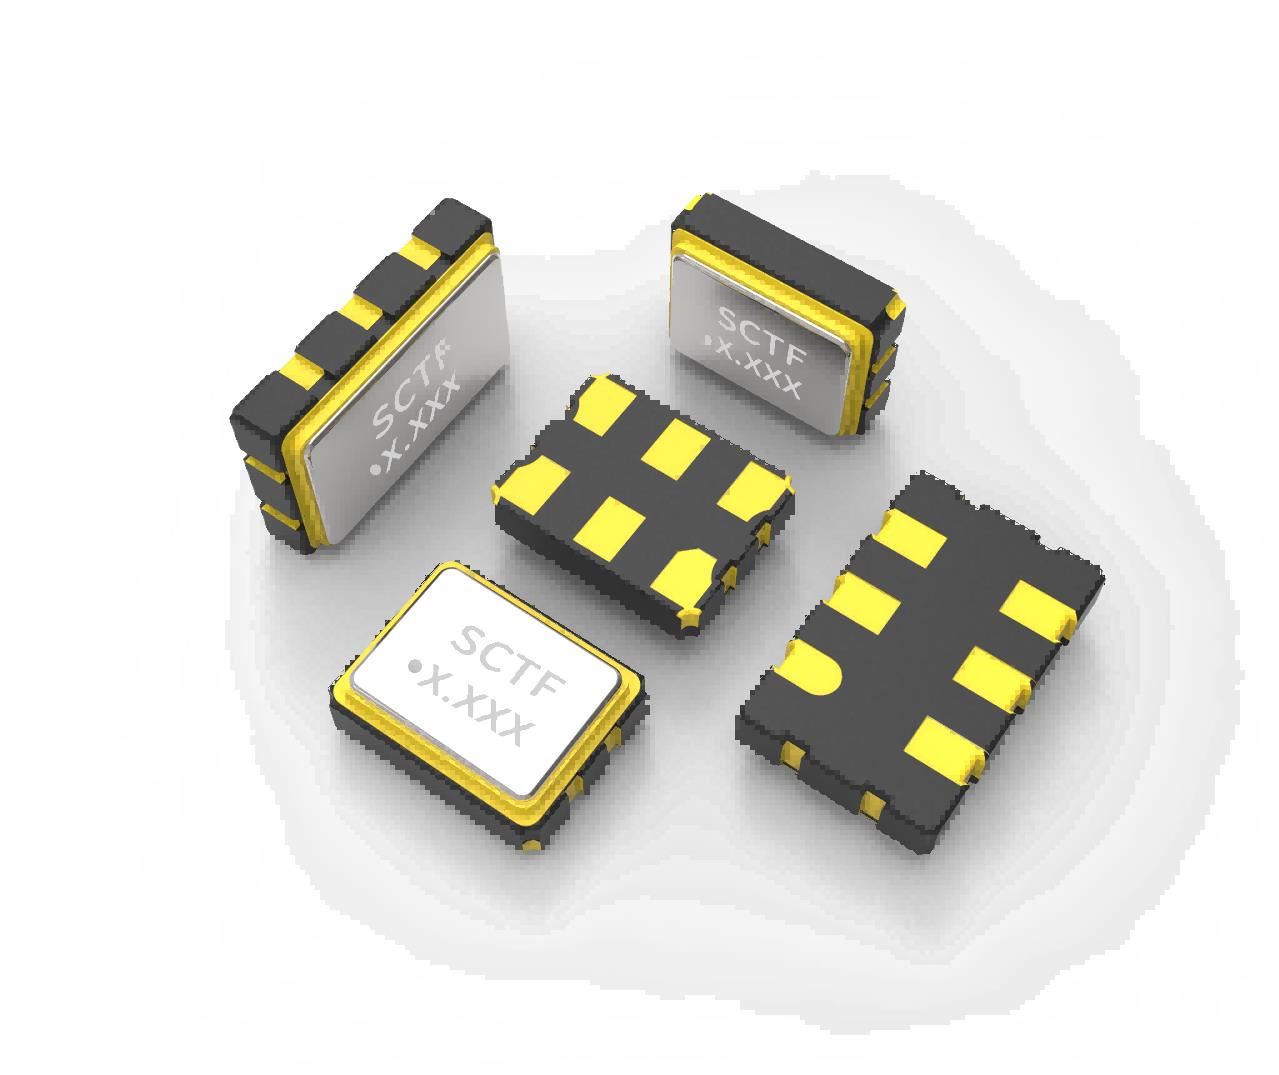
封裝:SMD2016/SMD2520/SMD3225/SMD5032/SMD7050
頻率范圍:1~54MHz
工作電壓:0.8/1.2V
頻率公差:±20ppm
工作溫度:-40~+85℃
輸出方式:CMOS
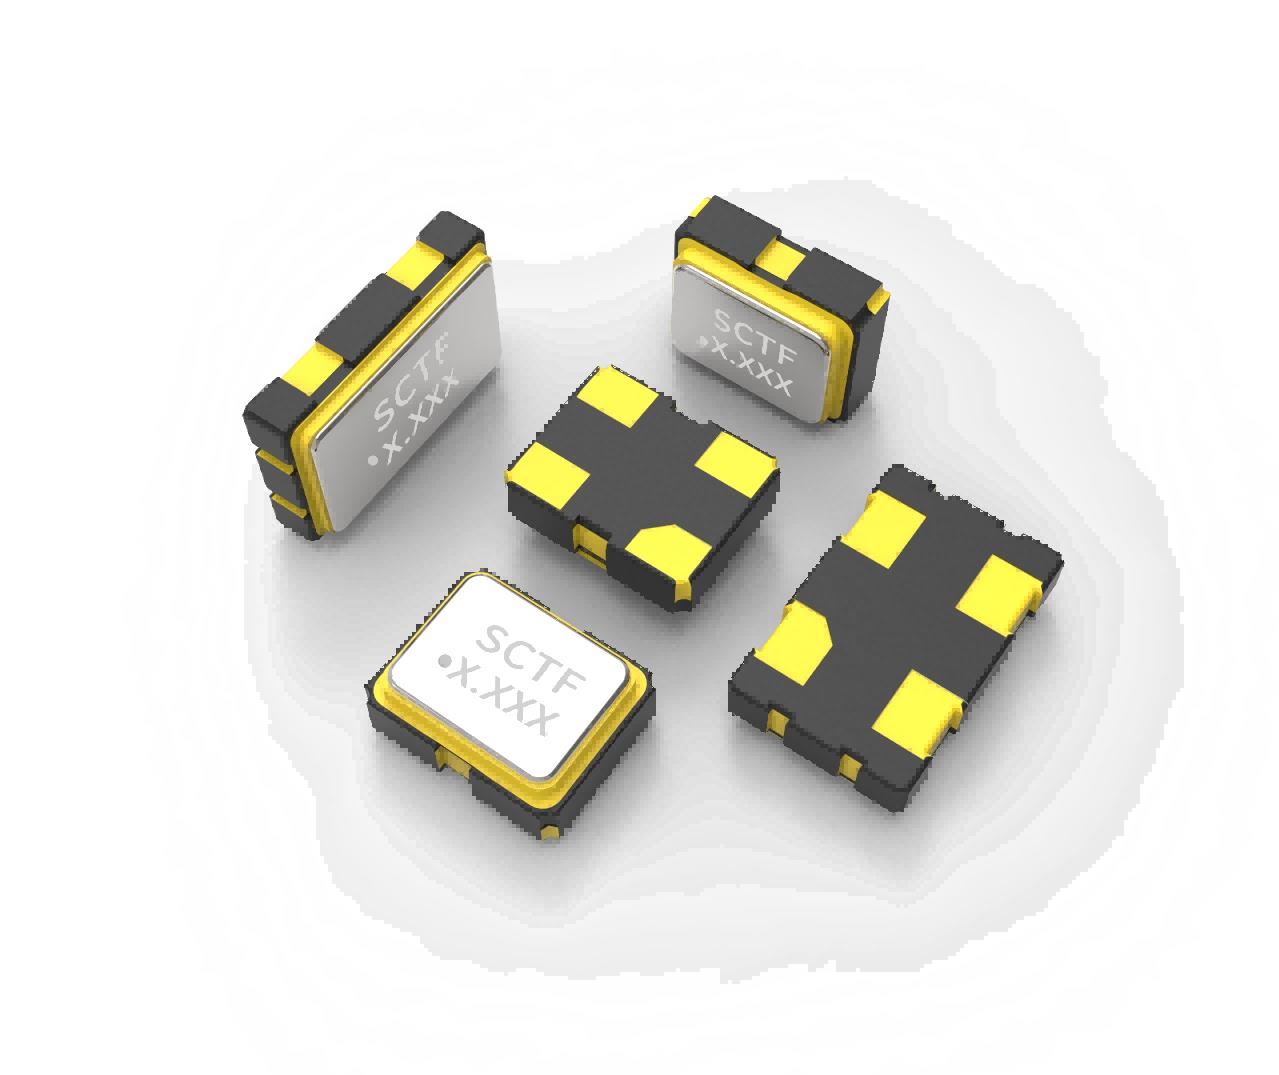
SCTF星通時頻以C系列MHz時鐘振蕩器覆蓋主控根節點,Z系列差分振蕩器保障EtherCAT同步與AI算力時鐘,CV系列低電壓時鐘振蕩器優化多關節功耗,覆蓋機器人時鐘樹的全部節點,幫助工程師構建穩定可靠的機器人時鐘樹。
四、EtherCAT總線與關節伺服:時鐘誤差的累積效應
EtherCAT分布式時鐘(DC)要求主站與從站保持納秒級同步,每個關節伺服驅動器需要一顆25MHz晶振作為時間基準。當機器人有6個以上關節時,各從站晶振的頻率偏差會累積,導致首尾關節出現微秒級不同步。
關節伺服驅動器內部,晶振承擔兩項任務:為電機控制算法提供PWM載波基準,為編碼器接口提供采樣時鐘。78.125MHz是實現機械臂毫米級定位精度的關鍵頻點。
五、AI算力與傳感器融合:多時鐘域對齊
人形機器人與智能協作機器人引入AI推理芯片與多傳感器融合,面臨多時鐘域對齊的挑戰——主控MCU、AI芯片、IMU、激光雷達、攝像頭各有各的時鐘基準,最終需要時間戳對齊才能完成融合判斷。
AI推理芯片通常需要一顆100MHz至156.25MHz的差分晶振作為高速參考時鐘,以滿足大模型推理的時序要求。
六、小結
機器人工程師選型時真正需要回答的不是"這顆晶振多少錢",而是"這顆晶振在場景里能用多久、漂多少、扛不扛得住"。時鐘問題,本質上是系統穩定性的問題。
SCTF星通時頻圍繞機器人場景構建了從MHz時鐘振蕩器、低相噪時鐘振蕩器、低電壓時鐘振蕩器到DXO差分振蕩器的完整產品矩陣,覆蓋主控MCU、EtherCAT通信、關節伺服、AI算力、RTC計時全鏈路時鐘需求,支撐機器人客戶從樣機驗證到量產交付。