機器人EtherCAT同步晶振選型:為什么必須是差分?
多軸機器人靠EtherCAT DC分布式時鐘實現納秒級對時,從晶振的抖動與抗干擾能力直接決定同步精度。為什么選型時"必須是差分"?本文從DC機制講到輸出電平,給出可落地的選型邏輯。
一、EtherCAT DC:讓幾十個關節"看見同一時刻"
一臺六軸乃至幾十軸的機器人,各關節伺服由EtherCAT串聯。分布式時鐘(DC)機制以"參考時鐘+漂移補償"讓所有從站對齊到同一時間基準,多軸同步誤差可壓到納秒級——差100ns,高速軌跡就已肉眼可見地"劈叉"。
這套機制里,從站ESC芯片的本地時鐘就是那顆晶振:DC靠它走時,漂移補償靠它比對——晶振不穩,再好的算法也白搭。
二、從站時鐘的隱形敵人:抖動與噪聲
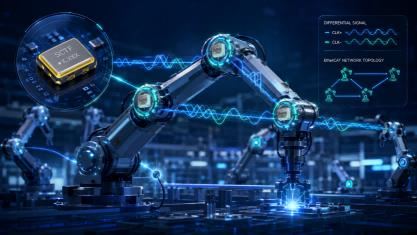
EtherCAT通常要求時鐘源±25ppm甚至更高精度,但精度只是入場券,真正拉開差距的是抖動與抗干擾。機器人關節里電機驅動、PWM斬波、電源開關都是強噪聲源,單端時鐘線極易被"串擾污染":
- 抖動劣化:共模噪聲疊加進時鐘沿,本地時間戳忽快忽慢,漂移補償被迫頻繁修正;
- 同步誤差累積:抖動使各從站對"同一時刻"的讀數不一致,多軸聯動誤差疊加;
- 偶發失步:強干擾瞬間的時鐘跳變,可能直接觸發ESC同步錯誤,停機排查成本高。
三、為什么必須是差分輸出?
差分晶振以LVDS/LVPECL/HCSL輸出一對相位相反的信號,接收端做差取值,共模干擾天然相消,這是單端難以實現的。差分帶來的三個確定性:
- 抗共模干擾:電機噪聲、地彈對差分線的干擾近似相同,相減即消,時鐘沿更干凈;
- 低抖動:信號擺幅小、邊沿陡,相位噪聲更低,為DC漂移補償提供穩定讀數;
- 長走線容忍:差分對可走更遠,從站布局不必死貼ESC芯片,整機EMC更好過。
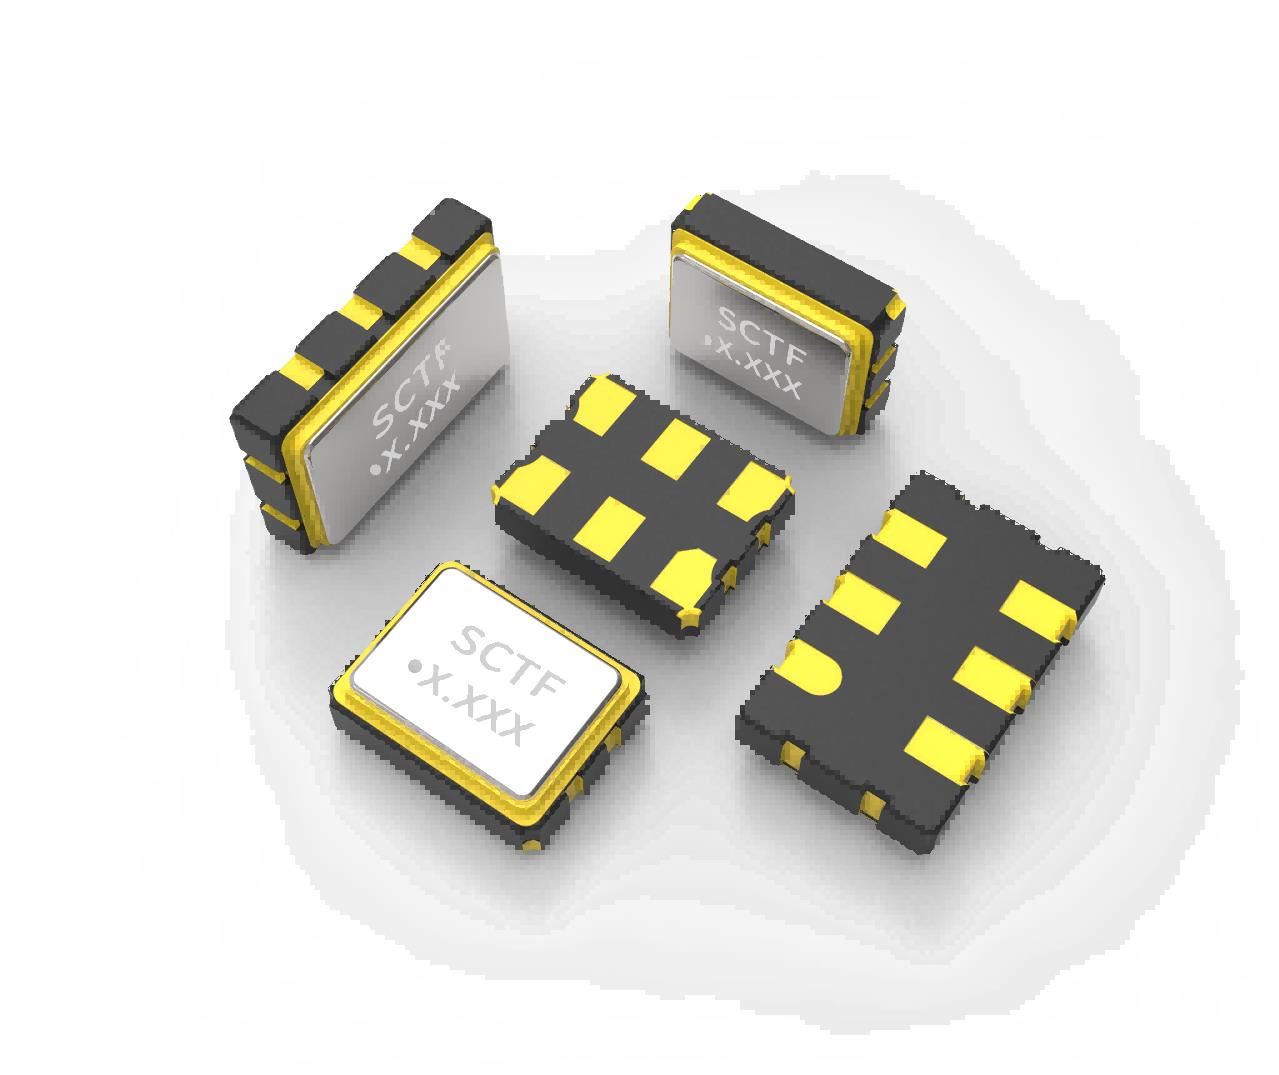
Z系列DXO差分晶振 · 關鍵規格
系列:3Z/5Z/7Z
封裝:SMD3225/SMD5032/SMD7050
頻率范圍:90~200MHz
RMS抖動:≤0.5ps(156.25MHz典型值)
輸出方式:LVDS / LVPECL / HCSL
工作溫度:-40~+85℃
供電電壓:1.8V / 2.5V / 3.3V
四、EtherCAT同步晶振選型清單
- 精度:全溫區±20~±50ppm起步,高要求場景上±10ppm以內;
- 抖動:RMS抖動亞皮秒級優先,給DC補償留足裕量;
- 輸出:按ESC芯片IO電平選LVDS/HCSL/LVPECL,別讓電平轉換吃掉優勢;
- 溫漂:車間溫度變化大,全溫區(-40~+85℃)頻率穩定性需復核。
EtherCAT DC的納秒級同步,是拿晶振的確定性換來的——差分輸出抗住的是機器人嚴苛的電磁環境。
SCTF星通時頻專注頻率控制元件23年,國家高新技術企業、專精特新企業,擁有11000㎡萬級凈化車間、30+項專利與全測品控,為工業機器人、協作機器人與人形機器人提供自主可控、穩定交付的晶振方案。
常見問題(FAQ)
EtherCAT從站用單端晶振真的不行嗎?
精度達標時單端也能跑,但機器人關節的強電磁噪聲會劣化時鐘抖動,多軸場景下同步誤差更容易累積,差分是更穩妥的選擇。
差分輸出LVDS和HCSL怎么選?
看從站ESC芯片與PHY的IO電平:HCSL常用于PCIe類參考時鐘,LVDS通用性更強,選型前先核對芯片手冊。
差分晶振能覆蓋EtherCAT常用頻點嗎?
覆蓋90~200MHz,EtherCAT常用的主控參考頻點都在范圍內,抖動≤0.5ps RMS滿足DC同步要求。